人形机器人紧固解决方案|超薄头关节防松轴肩定位骨架嵌件
人形机器人的紧固难点不在强度,而在「空间」和「频次」:一个关节里要同时塞进电机、减速器、编码器与走线,留给螺丝的高度常常只有几毫米;而它一天要往复运动上万次,任何微小的松动都会累积成精度漂移。本页 5 个规格按「关节」与「骨架」两组组织。
人形机器人紧固的五个真实约束
按《行业手册-具身智能》的章节顺序拆:高强防松、轴肩与杆端、螺纹嵌件、防松垫圈。
关节里的空间以毫米计,头部高度就是设计变量
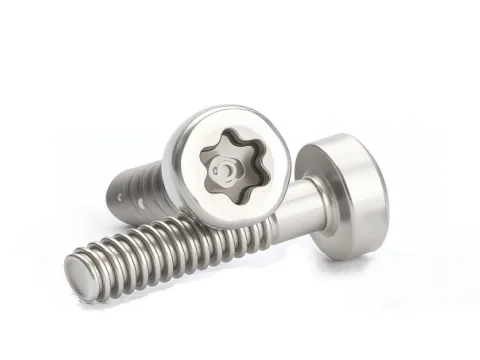
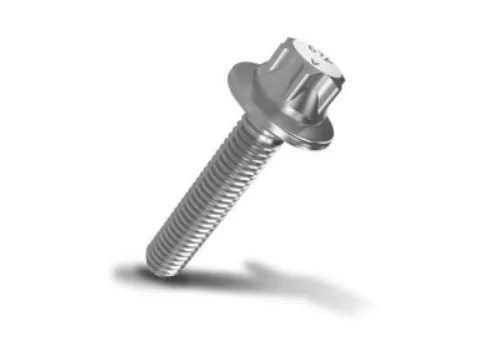
人形机器人的关节要同时容纳电机、减速器、编码器与走线,轴向空间极其紧张。常规圆柱头螺丝高度往往放不下,只能用超薄头型把高度压下来——手册把这项列为「既节约空间又提高可靠性」的做法之一。薄头同时减轻运动件重量,对高频运动的惯量控制有利。
一天上万次往复,防松不能靠「拧得紧」
机器人关节的振动是高频、小振幅、方向反复变化的,这种工况最容易让螺纹副产生微观滑移,预紧力一点点掉。手册给出的方案是 12.9 级、14.9 级高强防松防腐蚀螺丝配合特殊螺纹处理;站内产品则用微型防松预涂(微胶囊胶)来锁住螺纹副。
关节件不只承力,还要定位与旋转支撑
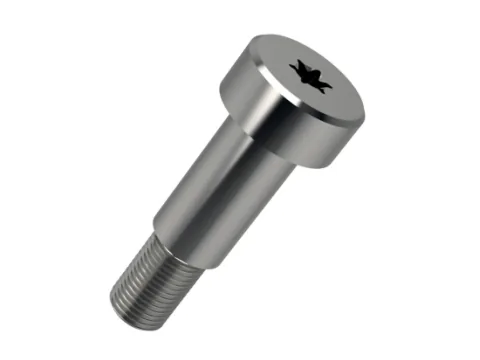
轴肩螺丝在人形机器人关节里承担「连接、定位与旋转支撑」三重功能,光杆段就是配合面,公差直接决定关节的回转精度与间隙。这类件不能用普通螺栓替代——普通螺栓的螺纹会磨伤配合孔,间隙一大,机器人就「抖」。
线性执行器要柔性铰接,杆端轴承是核心件
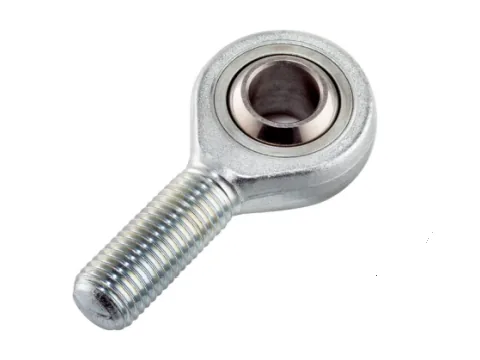
丝杠推杆与连杆之间需要允许一定范围的多方向摆动,否则装配误差与运动误差会全部变成附加弯矩,把推杆憋弯。杆端关节轴承就是为此存在的核心铰接件,手册把它列为人形机器人仿生运动的关键结构件。
骨架越轻,越需要嵌件替它扛螺纹
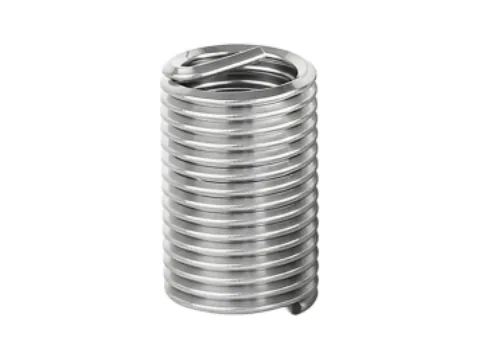
人形机器人的躯干骨架、手臂框架、腿部主承力结构大量使用铝、镁与复合材料,这些材料的螺纹强度低、反复拆装易滑牙。手册把螺纹嵌件的作用总结为三条:防止螺纹滑牙、提高连接强度、延长使用寿命。换句话说,嵌件不是可选项,而是轻量化结构能成立的前提。
5 个规格,按「关节」与「骨架」分组
关节件解决空间、防松与回转精度;骨架件解决轻量化基体的螺纹强度。每张卡片直达产品页,材质、精度与执行标准以产品页为准。
关节与执行器
3 个 SKU共同点是空间紧、频次高、精度敏感。超薄头防松螺丝压缩轴向高度并用微胶囊预涂锁住螺纹;轴肩螺丝的光杆段直接做配合面,兼顾连接、定位与旋转支撑;杆端关节轴承为丝杠推杆与连杆提供可控的多方向摆动,避免装配误差变成附加弯矩。
骨架与轻量化结构
2 个 SKU躯干骨架、手臂框架与腿部主承力结构多为铝镁或复合材料,螺纹强度不足、反复拆装易滑牙。螺纹嵌件为这些基体提供高强度内螺纹,解决防滑牙、提高连接强度、延长寿命三个问题;需要以铝代钢的部位则用 ZT68 铝合金螺栓,兼顾减重与电偶腐蚀。
四处典型的人形机器人紧固位置
手指关节、髋膝肩关节、躯干骨架、线性执行器——四处对空间、频次与精度的要求逐级提高。
手指关节与指尖执行器
空间最小、数量最多、装配最密集。这类部位用超薄头螺丝把高度压到极限,配合微胶囊预涂防松;螺钉规格常在 M1.2-M2,扭力窗口窄,必须用定扭工具,手感装配必然出错。
髋、膝、肩核心关节
承受整机载荷与冲击,又要求回转精度。轴肩螺丝在这里做定位与旋转支撑,光杆公差决定间隙;壳体之间的连接用 12.9/14.9 级高强防松螺丝,避免高频往复下预紧力衰减。
躯干骨架与手臂框架
多为铝型材、镁压铸或碳纤维件,壁薄、螺纹强度低。做法是先植入螺纹嵌件再连接,避免反复拆装把螺纹孔拧坏;铝件之间还要注意电偶腐蚀与预紧力随温度变化。
线性执行器与连杆
丝杠推杆与连杆之间需要柔性铰接。杆端关节轴承允许可控的多方向摆动,把装配误差吸收掉;若刚性连接,误差会变成附加弯矩,直接缩短推杆寿命。
人形机器人紧固的选型逻辑
先定关节的空间与频次,再定件型,最后才谈材料与镀层。
人形机器人的紧固件选型有一个很特殊的顺序:空间约束往往先于强度约束。因为关节里放不下的件,强度再高也用不上;而放得下的件如果防松不行,精度会在几周内跑掉。下面六节依据《行业手册-具身智能》的高强防松、轴肩与杆端、螺纹嵌件、防松垫圈四节,以及站内超薄头防松关节螺丝、轴肩螺丝、杆端关节轴承与钢丝螺套的产品条款。
第一步:先量空间,再选件型
人形机器人的关节轴向空间通常被电机、减速器、编码器与走线占满,留给紧固件的高度可能只有几毫米。选型的第一件事是把可用高度、扳手空间与螺纹规格一起量出来——很多方案在图纸上成立,装到实物上却发现套筒伸不进去。
空间不足时有三条路:改用超薄头型、改用沉头(需要沉孔)、或改结构把连接点外移。超薄头是最不改动结构的一条,但要注意薄头对扭矩上限的影响——头部承压面积小,扭矩过高会压塌或被批头打滑。
- 轴向空间 < 常规头高 → 超薄头型
- 需要完全沉入 → 沉头 + 沉孔(注意孔口强度)
- 需要定位兼旋转 → 轴肩螺丝(光杆做配合面)
- 需要柔性铰接 → 杆端关节轴承
- 基体是铝镁/复材 → 先植螺纹嵌件
第二步:防松要按「频次」而不是按「等级」选
人形机器人的振动是高频、小振幅、方向反复的,这种工况下螺纹副容易产生微观滑移,预紧力缓慢下降。机械防松(弹垫、双螺母)在小规格、薄头件上往往没有空间;化学防松(微胶囊预涂)则几乎不占空间,是这类部位的常见解法。
手册对材料的建议是 12.9 级、14.9 级高强防松防腐蚀螺丝,配合特殊螺纹处理;轻量化部位可用 10.9/12.9 级钛合金或 6.8 级高强铝合金。要提醒的是:预涂胶是一次性的,拆装后必须换件或重新涂胶,这一点要写进维护规程。
第三步:轴肩螺丝的公差就是关节精度
轴肩螺丝(塞打螺丝)与普通螺栓的区别在光杆段:光杆是配合面,与孔形成间隙或过渡配合,承担定位与旋转支撑。所以它的公差等级、圆度、表面粗糙度直接决定关节的回转间隙——间隙大了,机器人会出现「抖动」与「回差」。
这类件的验收不能只看螺纹:要测光杆直径与圆度、头部端面对光杆的垂直度、以及装配后的轴向间隙。手册把它列为人形机器人关节的关键基础件,原因就在这里。
第四步:轻量化基体必须先解决螺纹
躯干骨架、手臂框架多用铝型材、镁压铸或碳纤维,这些材料的螺纹强度低,反复拆装几次就滑牙。手册把螺纹嵌件的作用总结为三条:防止螺纹滑牙、提高连接强度、延长使用寿命。
选型上,钢丝螺套适合需要耐温耐蚀、规格跨度大的场合(M2-M39,材质可选 SUS304/316、磷青铜、INCONEL);自攻螺套适合批量件省工序;插销螺套适合需要频繁拆装的部位。嵌件装好之后,螺钉的扭矩上限由嵌件与基体的组合决定,不再由螺钉决定。
第五步:重量与惯量要一起算
人形机器人的末端(手指、腕部)对重量极其敏感,因为重量会转化为转动惯量,直接影响响应速度与能耗。所以末端的紧固件倾向用铝合金或钛合金,而承力大的部位仍用高强钢。
以铝代钢时要注意两个副作用:弹性模量只有钢的约三分之一(同样夹紧力需要更大伸长量),以及与镁、碳纤维接触时的电偶腐蚀。前者影响扭矩窗口,后者影响寿命,两者都要在设计阶段处理。
第六步:验收写哪几项
关节件:螺纹按 6g 通止规检验、光杆直径与圆度、头部端面垂直度、装配后轴向间隙;防松按振动后残余预紧力或松脱扭矩评价。骨架件:嵌件抗拔与抗扭、螺纹通止、以及反复拆装后的保持力。
整机:做往复运动后的预紧力复测与精度漂移测试——这两项最能反映紧固方案是否成立。所有判定值应由实际工况(负载、频次、温度)推出,而不是引用通用表。
从原型设计到售后的总成本优化伙伴
六项专业服务覆盖选型、样件、验证与量产爬坡,把"这颗螺丝行不行"变成可验证的工程结论。
快速工程样件
专业培训
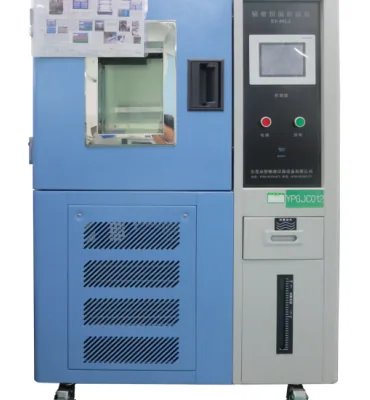
专业测试服务
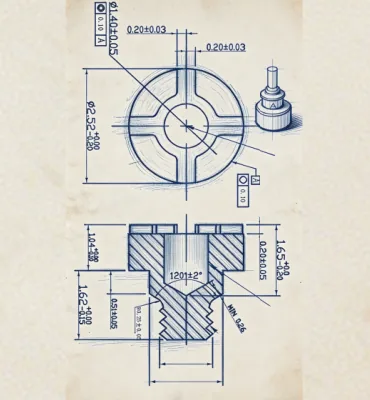
专业设计咨询
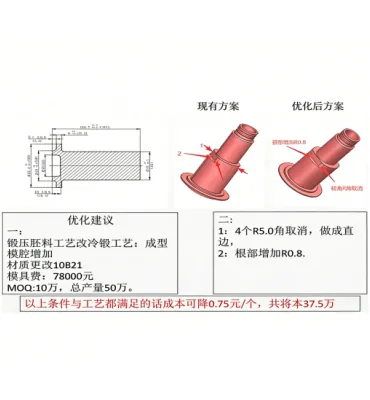
持续工艺优化
专业拆解分析
从空间量测到往复验证
人形机器人的验证要看「跑一段时间后还准不准」,而不是「装上去紧不紧」。
空间与接口量测
量出可用高度、扳手空间、孔径与配合要求,确定头型与是否需要轴肩结构。
件型与材料选型
关节件选超薄头防松或轴肩螺丝,骨架件先植嵌件;末端优先轻量化材料。
精度与配合确认
核对光杆公差、圆度与端面垂直度,确认装配后轴向间隙在允许范围。
往复与防松验证
做高频往复后的残余预紧力与松脱扭矩测试,检查预涂胶是否失效。
整机精度漂移
装机运行后复测关节回差与定位精度,确认无累积松动,再转入量产。